
Hur fungerar en autonom städrobot?
En professionell städrobot behöver göra betydligt mer än att följa en förprogrammerad rutt. Den måste förstå var den befinner sig, tolka omgivningen, upptäcka människor och hinder och kontinuerligt fatta beslut om hur den ska ta sig fram.
Här förklarar vi några av de viktigaste teknikerna bakom modern autonom städning – från LiDAR och lokalisering till AI och beräkningskapacitet – och vilka frågor som är värda att ställa när olika robotsystem jämförs.
Hur vet roboten var den är?
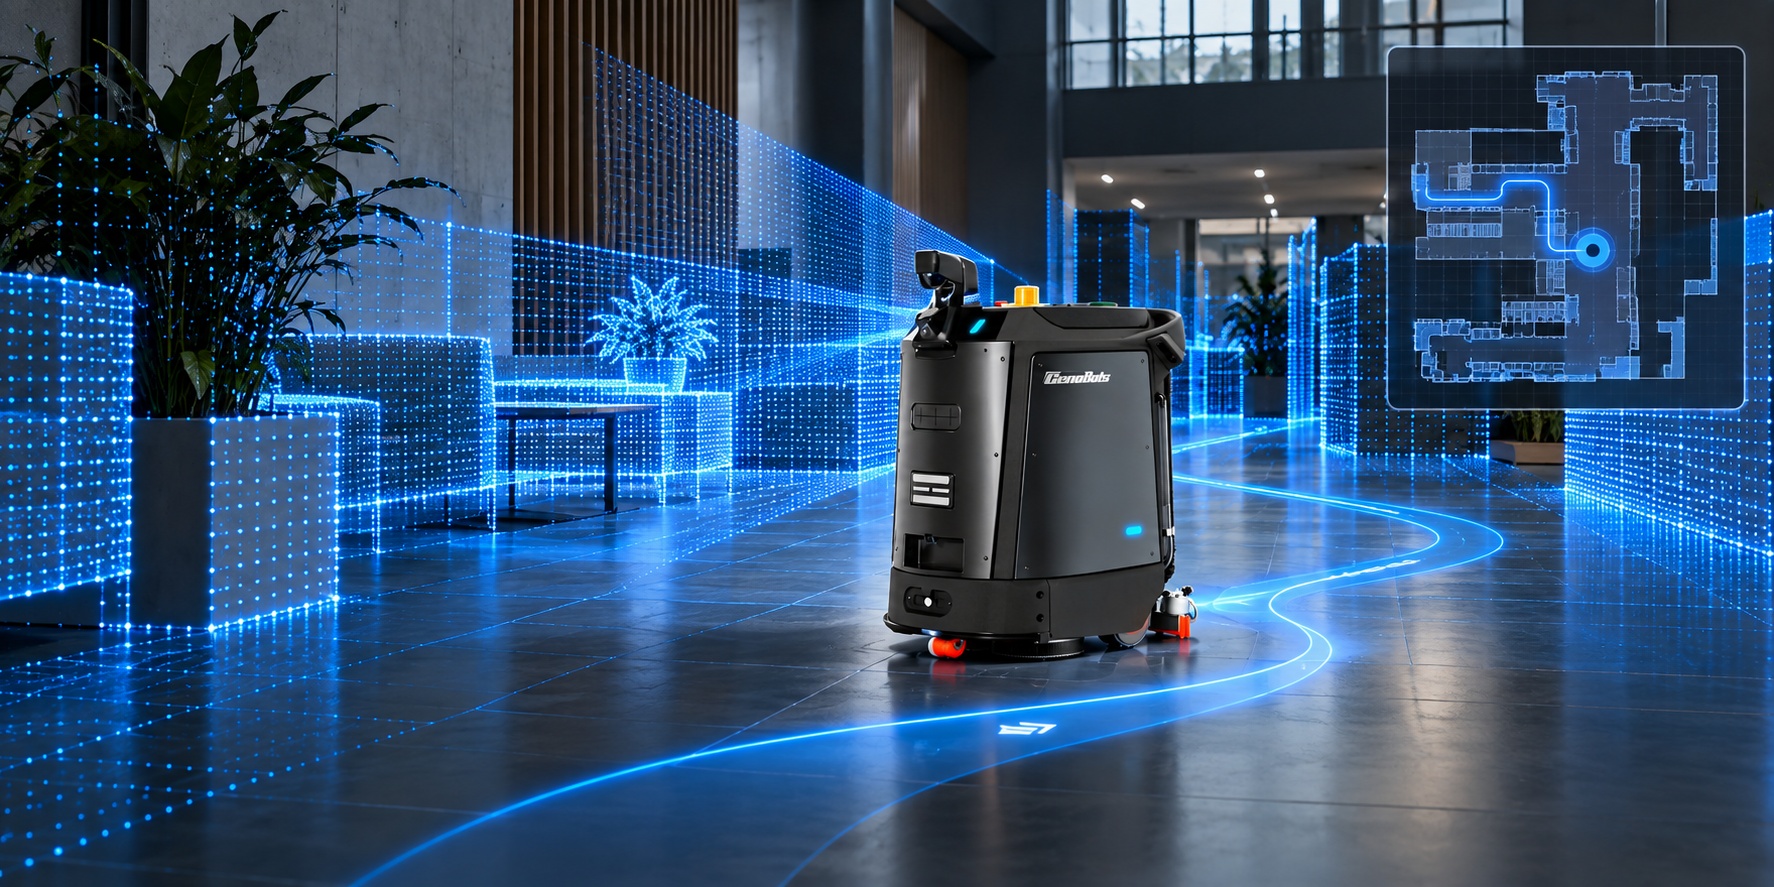
För att kunna arbeta autonomt måste roboten både skapa en bild av sin omgivning och förstå sin egen position i den. Det sker genom en kombination av sensorer, kartdata och avancerad mjukvara.
LiDAR, kameror och andra sensorer samlar kontinuerligt information om väggar, människor, pallar, möbler och andra objekt. Informationen används sedan för att lokalisera roboten på kartan och planera en lämplig väg.
Det här är viktigt eftersom verkliga lokaler hela tiden förändras. En pall kan ha flyttats, en dörr kan vara stängd, stolar kan stå på nya platser och människor kan röra sig genom robotens arbetsområde.
2D-LiDAR eller 3D-LiDAR – vad är skillnaden?
LiDAR mäter avstånd genom att skicka ut laserljus och mäta hur lång tid det tar innan signalen kommer tillbaka. Informationen används för att beskriva robotens omgivning.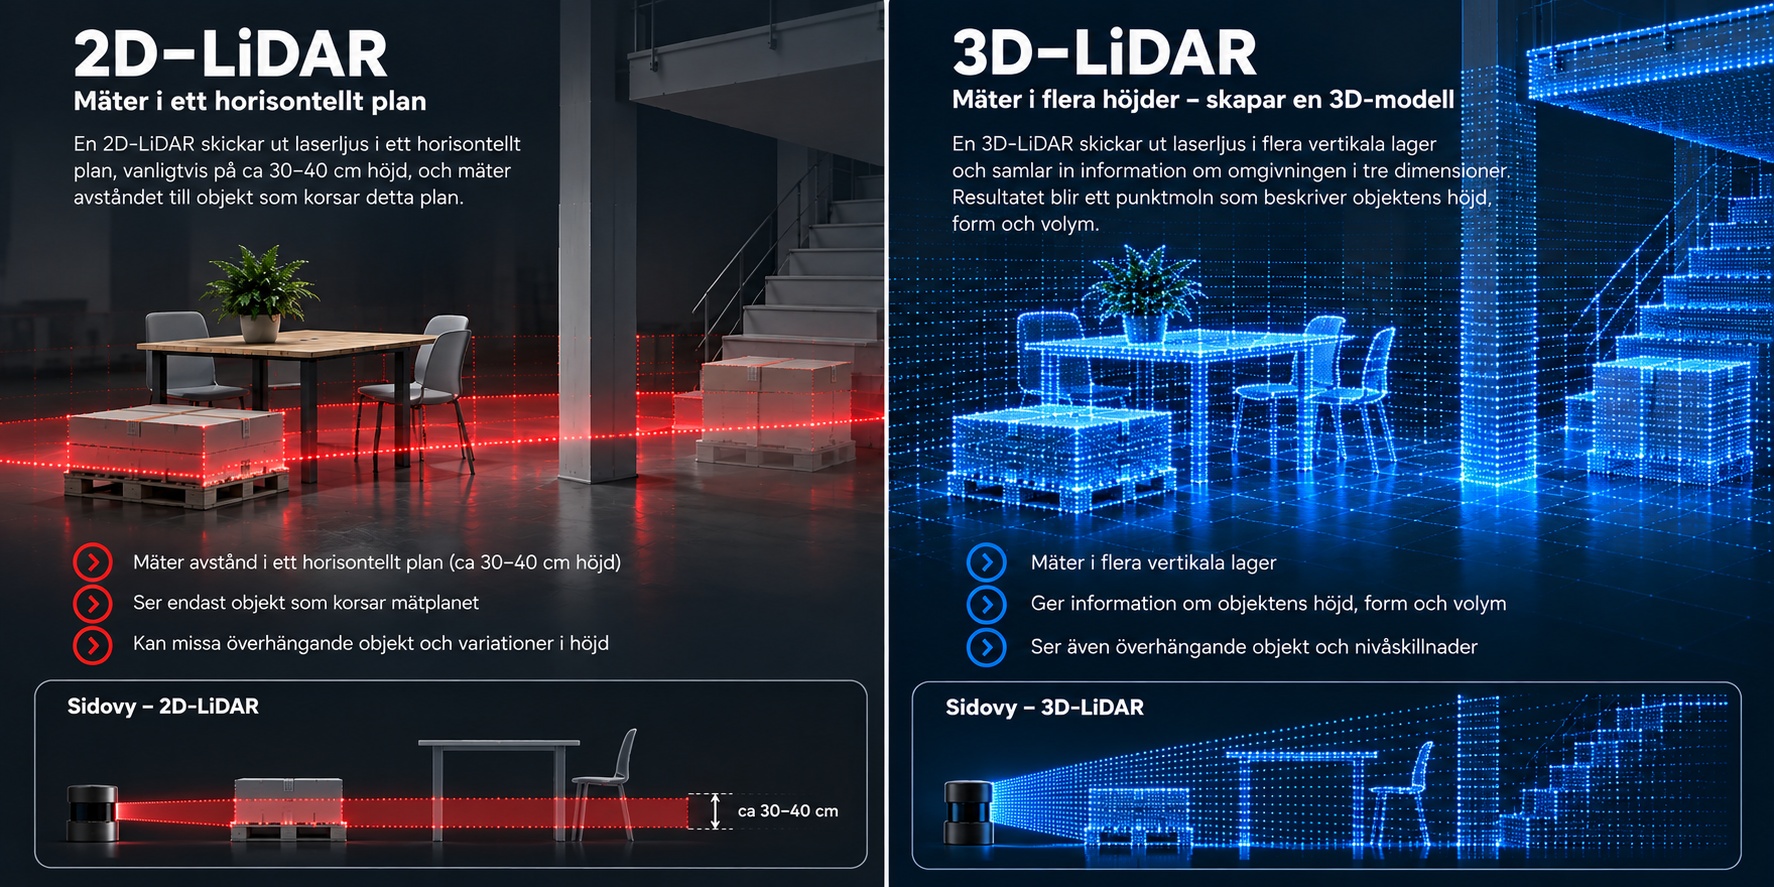
2D-LiDAR
En 2D-LiDAR mäter normalt omgivningen i ett horisontellt plan. Resultatet kan liknas vid ett tunt snitt genom lokalen.
- Mäter avstånd i ett plan
- Kan fungera mycket bra i stabila och enkla miljöer
- Har begränsad information om objektens höjd och form
3D-LiDAR
En 3D-LiDAR samlar avståndsinformation på flera höjder och skapar ett tredimensionellt punktmoln av omgivningen.
- Ser objekt på flera höjder
- Ger information om höjd, form och volym
- Ger ett rikare underlag i komplexa miljöer
Vad betyder 32, 96 eller 128 LiDAR-strålar?
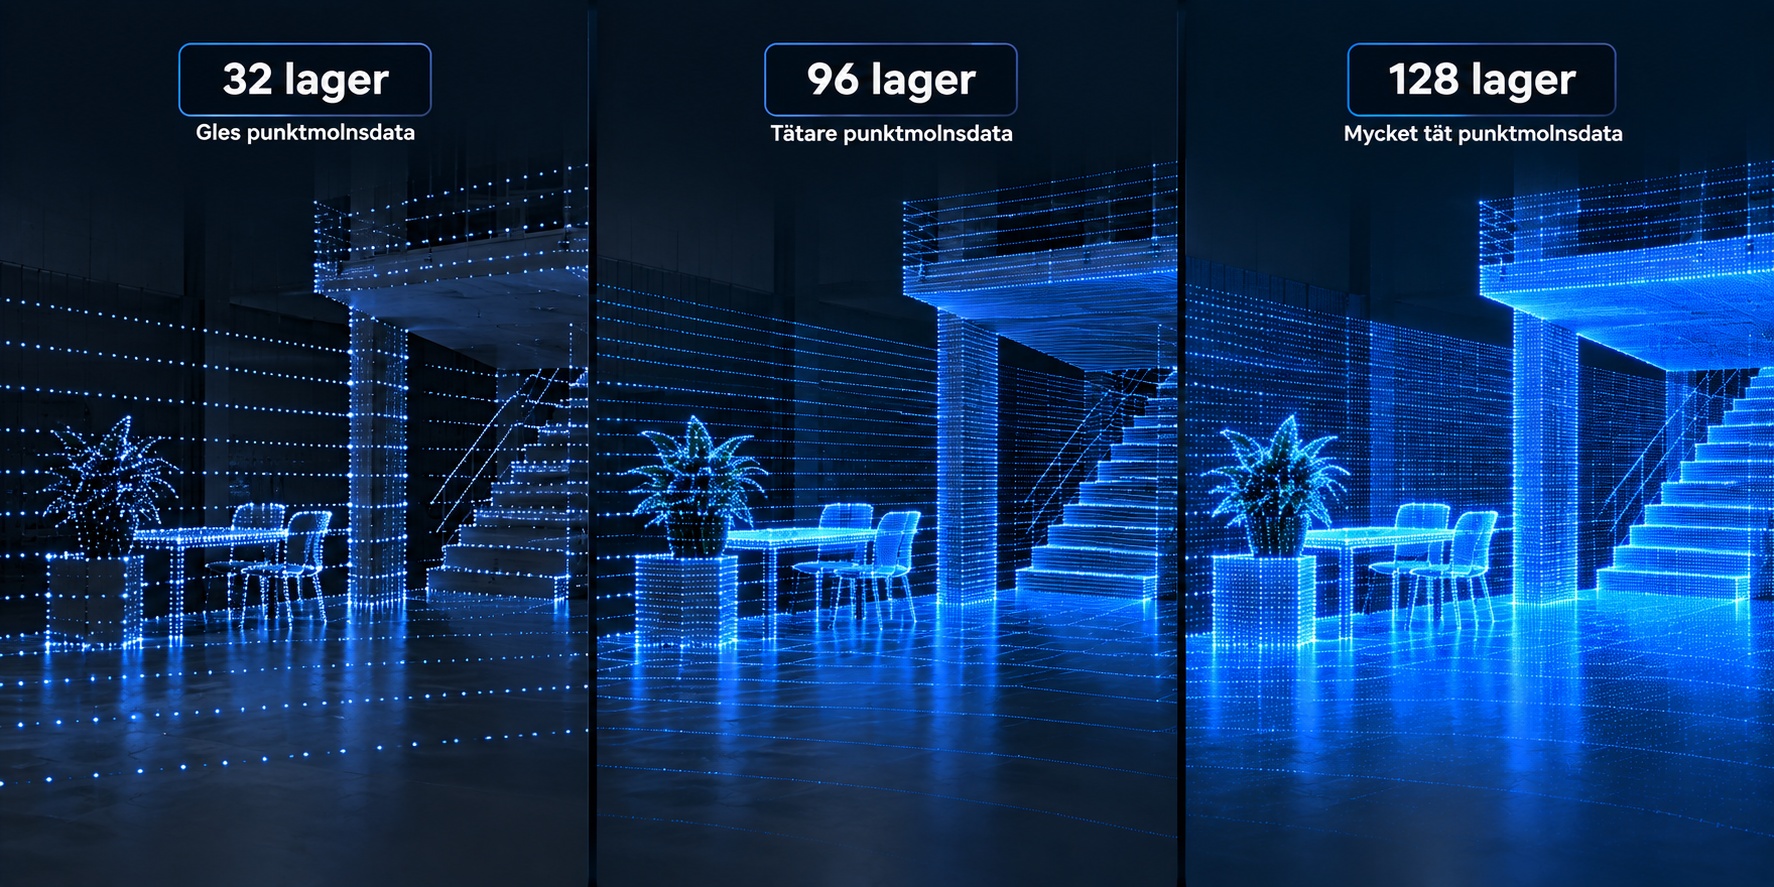
När en 3D-LiDAR beskrivs med exempelvis 32, 96 eller 128 strålar handlar det förenklat om hur många vertikala mätlager sensorn använder.
Fler mätlager kan ge ett tätare tredimensionellt punktmoln och mer information om objektens geometri. Det kan hjälpa robotens mjukvara att skapa en mer detaljerad bild av omgivningen.
Vad betyder TOPS?
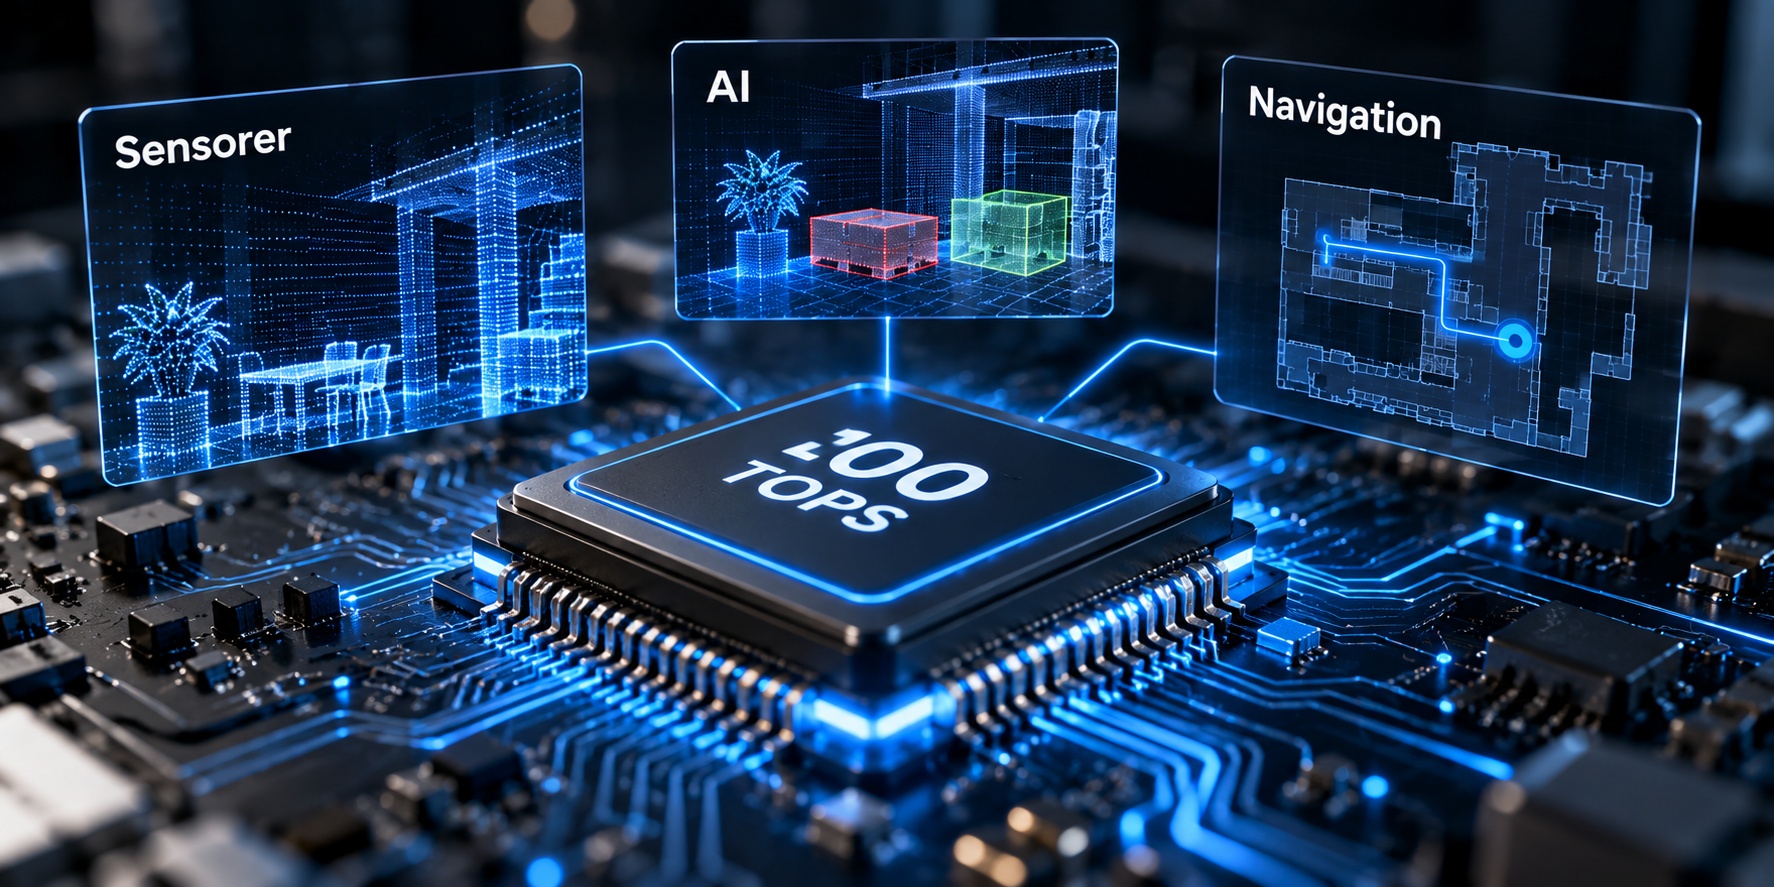
TOPS står för Trillion Operations Per Second och används som ett mått på AI-beräkningskapacitet.
I en autonom robot används beräkningskraften bland annat för att bearbeta information från LiDAR och kameror, identifiera objekt, lokalisera roboten, planera färdvägar och fatta beslut i realtid.
Varför är extra beräkningskraft viktig?
Kommer du ihåg hur snabb din dator var när den var ny?
De flesta har varit med om en dator som kändes mycket snabb när den köptes men som några år senare upplevs som betydligt långsammare.
Datorn har egentligen inte blivit långsammare. Programvaran har blivit mer avancerad och kraven på hårdvaran har ökat.
Samma princip gäller för en autonom städrobot.
Under robotens livslängd kan nya funktioner, förbättrad objektigenkänning, mer avancerade AI-modeller och nya navigeringsalgoritmer ställa högre krav på beräkningsplattformen.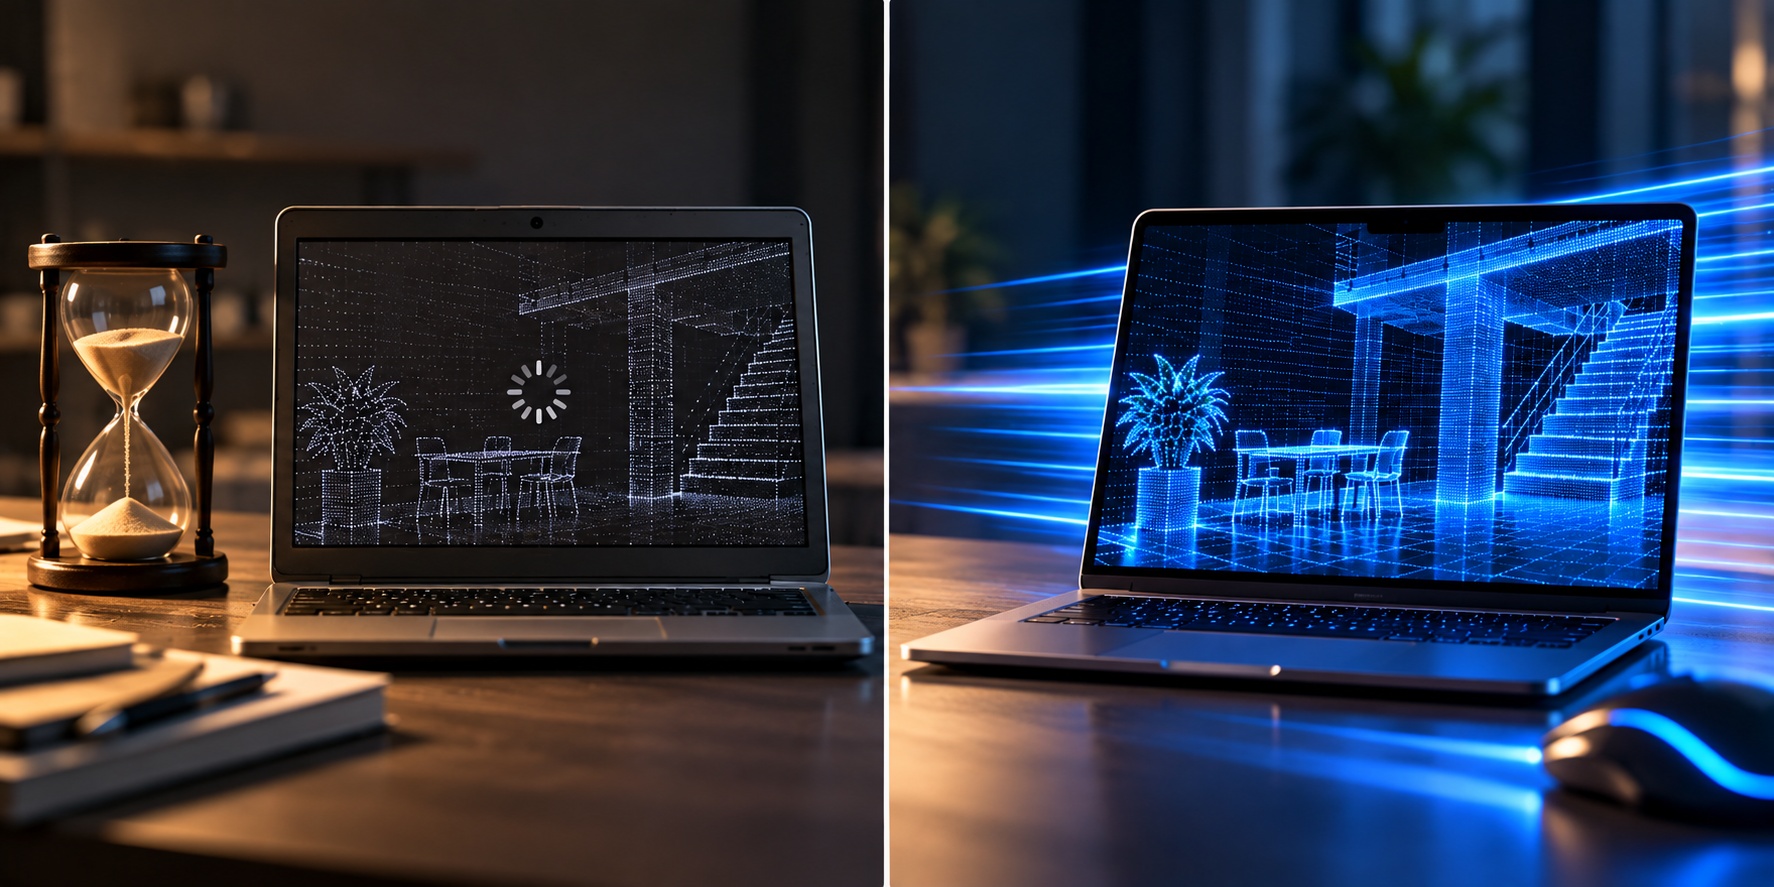
Frågan är därför inte bara om roboten har tillräcklig beräkningskapacitet idag – utan hur mycket marginal som finns kvar för morgondagens funktioner.
Fråga alltid efter TOPS.
Tankvolym, arbetsbredd och drifttid är enkla specifikationer att jämföra. Robotens AI-beräkningskapacitet är mindre synlig – men minst lika intressant.
Fråga därför vilken AI-beräkningskapacitet robotplattformen har och hur många TOPS den kan leverera.
TOPS är inte ensamt ett mått på hur bra en robot är. Mjukvara, sensorer och systemarkitektur är minst lika viktiga. Men siffran ger en värdefull bild av hur mycket AI-beräkningskapacitet som finns tillgänglig.
Kan roboten själv förstå var på kartan den befinner sig?
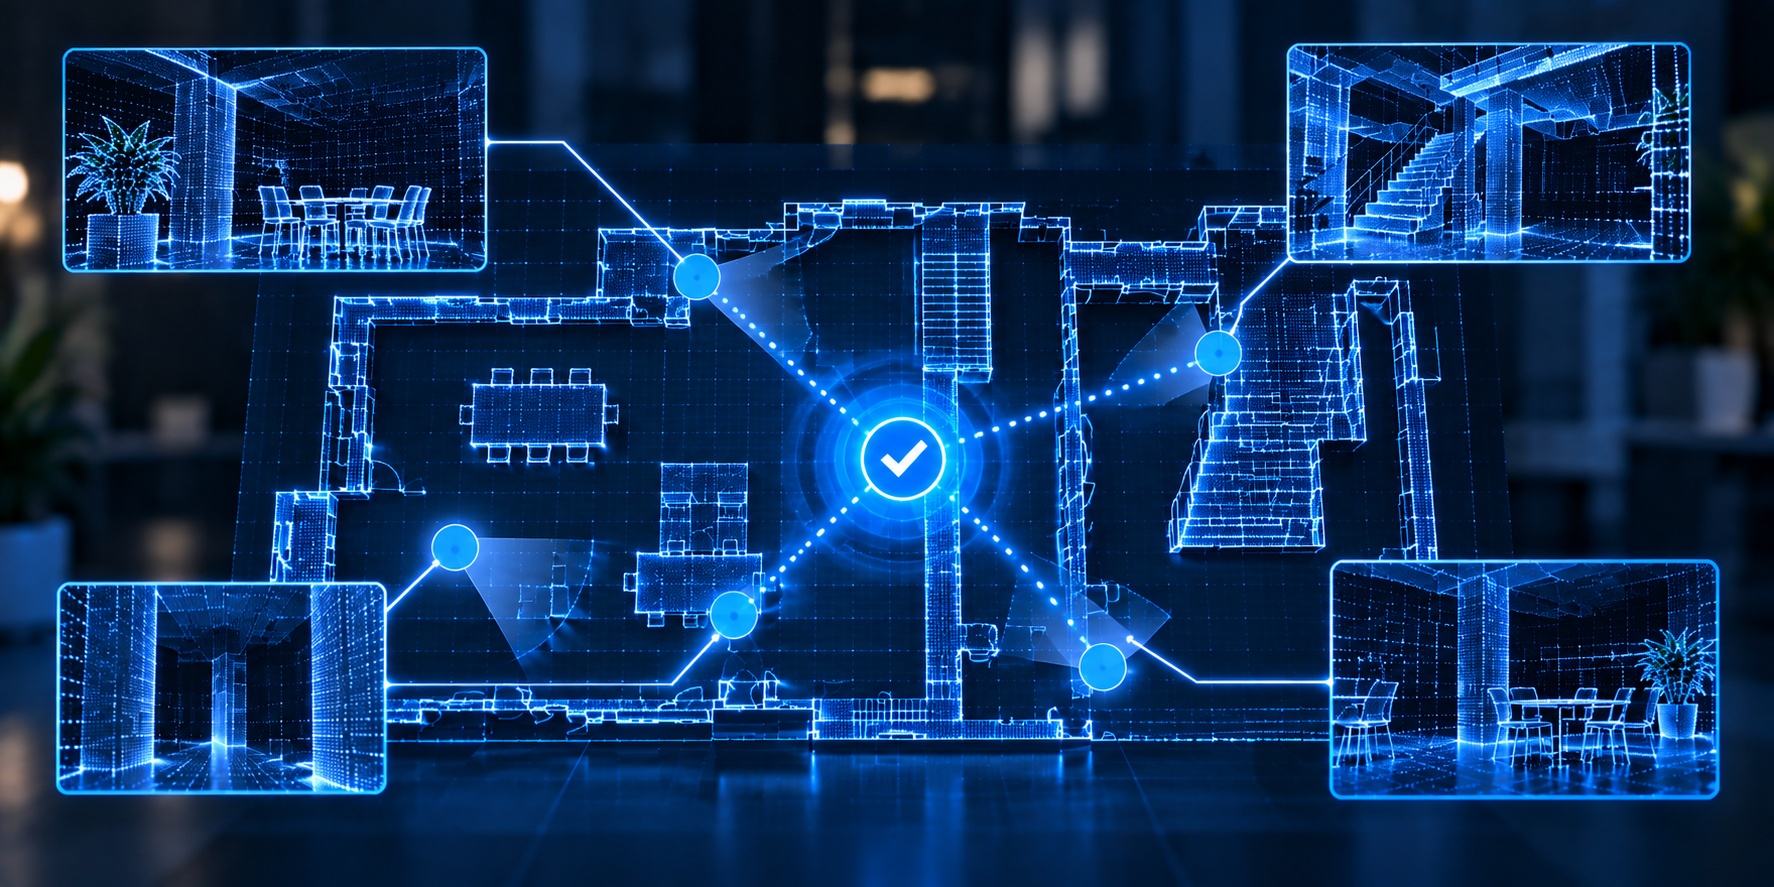
Att en robot har en karta innebär inte automatiskt att den vet var på kartan den befinner sig.
I vissa robotsystem behöver operatören därför placera roboten på en känd startposition, vända den åt rätt håll eller manuellt ange dess ungefärliga position innan navigationen kan börja.
Mer avancerade system kan använda sensordata och den befintliga kartan för att åter identifiera sin position. Detta brukar kallas automatisk relokalisering.
Manuell initialisering
- Placera roboten på en känd punkt
- Orientera den åt rätt håll
- Ange eller bekräfta positionen
- Starta uppdraget
Automatisk relokalisering
- Roboten läser av omgivningen
- Sensorinformationen jämförs med kartan
- Systemet identifierar position och orientering
- Roboten kan fortsätta navigeringen
Sensorer + AI + beräkningskraft = helheten
En avancerad LiDAR är bara värdefull om roboten kan bearbeta informationen. Hög beräkningskraft är bara värdefull om mjukvaran använder den effektivt. Och AI behöver tillförlitliga sensordata för att kunna fatta bra beslut.
Sensorer
LiDAR, kameror och andra sensorer samlar information om robotens omgivning.
AI och mjukvara
Informationen analyseras för att identifiera omgivningen och lokalisera roboten.
Navigation
Roboten planerar sin färdväg, undviker hinder och genomför städuppdraget autonomt.
Frågor att ställa när du jämför städrobotar
Tekniken i CenoBots
CenoBots modeller använder olika kombinationer av 3D-LiDAR, kameror, AI-baserad perception och lokal beräkningskraft beroende på modell och användningsområde.
Exempelvis använder L3 en NVIDIA-baserad AI-plattform med 100 TOPS, medan L4 också anges med 100 TOPS AI-prestanda. CenoBots använder 3D-LiDAR och kompletterande sensorer för navigation och hinderidentifiering.
Vanliga frågor om robotteknik
Är fler TOPS alltid bättre?
Inte nödvändigtvis. TOPS beskriver AI-beräkningskapacitet men säger inte ensamt hur bra roboten fungerar. Mjukvara, sensorer, systemarkitektur och hur effektivt hårdvaran används är minst lika viktiga. Hög beräkningskapacitet ger däremot större marginal för avancerade AI-funktioner och framtida mjukvaruutveckling.
Hur stor är skillnaden mellan 2D- och 3D-LiDAR?
Mycket stor. En 2D-LiDAR läser bara av omgivningen i ett enda horisontellt plan. För roboten blir det ungefär som att betrakta hela rummet genom en smal springa – den får information om det som råkar befinna sig på sensorns mäthöjd, men saknar den tredimensionella bilden av omgivningen.
En 3D-LiDAR mäter i stället miljön i många höjdnivåer och ger roboten ett betydligt rikare underlag om hinder, former och den fysiska miljön runt omkring den. Det ger helt andra förutsättningar för avancerad lokalisering, navigering och hinderhantering i miljöer som hela tiden förändras.
2D-LiDAR kan vara tillräckligt i mycket enkla och statiska miljöer där nästan ingenting förändras. Men en verklig städmiljö är sällan statisk. Människor rör sig, stolar flyttas, dörrar öppnas, pallar ställs fram och föremål hamnar på platser där de inte fanns när kartan skapades. Det är just i sådana miljöer som begränsningen med att bara läsa av ett enda plan blir tydlig.
Kort sagt: 2D-LiDAR ger roboten ett tvärsnitt av verkligheten. 3D-LiDAR ger den en tredimensionell bild av omgivningen. För en modern autonom städrobot är det en fundamental skillnad.
Vad betyder automatisk relokalisering?
Automatisk relokalisering innebär att roboten använder information från sina sensorer och den befintliga kartan för att bestämma sin position och orientering utan att operatören manuellt behöver ange dessa.
Varför behöver en städrobot så mycket beräkningskraft?
En autonom robot behöver samtidigt bearbeta data från sensorer, lokalisera sig, identifiera hinder, planera sin väg och fatta beslut i realtid. När nya AI- och mjukvarufunktioner tillkommer kan beräkningsbehovet dessutom öka.
Behöver roboten internet för att navigera?
Själva autonoma navigeringen kan i moderna robotsystem bearbetas lokalt i roboten. Internetanslutning används däremot ofta för fjärrövervakning, rapportering, appfunktioner, support och mjukvaruuppdateringar. Exakta funktioner varierar mellan modeller.
Hitta rätt CenoBots för er verksamhet
Svara på några frågor om era lokaler, golv och städbehov så får ni ett första förslag på lämplig robotlösning.
